从实验室设备统一控制,到Google VERID自主湿实验室:AI for Science正在打通“科学推理—物理实验—结果反馈”的完整闭环。
2026年10月16日,Google Research发布了一项关于自主湿实验室(Autonomous Wet Labs)的研究成果,展示AI智能体如何通过机器人实际执行实验、发现操作问题,并根据实验结果调整后续策略。
其中,一个值得关注的技术细节是:Google研发的VERID自主实验室基础设施,建立在开源框架PyLabRobot之上。
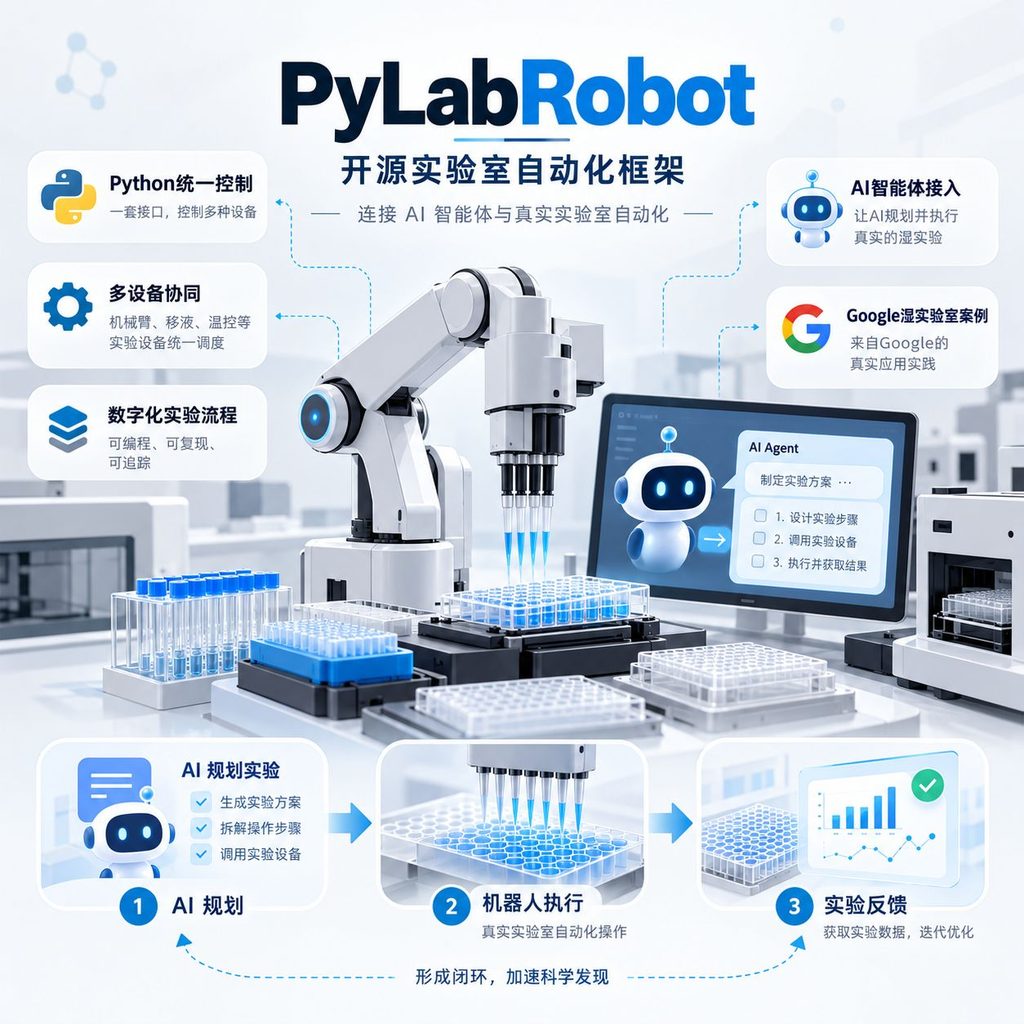
PyLabRobot并不是大语言模型,也不是某种具体的实验室机器人,而是一套使用Python开发的实验室自动化软件框架。它试图解决长期困扰实验室自动化的一个基础问题:不同厂商的设备使用不同的软件、指令和通信接口,难以统一控制,更难以让AI智能体直接调用。
从技术发展趋势来看,PyLabRobot的意义已经超出传统设备控制。它正在成为连接AI智能体与真实实验室设备的重要软件基础设施。
一、PyLabRobot是什么?
PyLabRobot是一套面向自动化与自主实验室的开源Python软件开发工具包(SDK),最初由与麻省理工学院(MIT)Media Lab有关的研究团队开发。
2023年,Rick P. Wierenga等研究人员在《Device》期刊发表论文《PyLabRobot: An Open-Source, Hardware-Agnostic Interface for Liquid-Handling Robots and Accessories》,系统介绍了这一框架的设计和应用。
其基本思想很简单:
让研究人员通过统一的Python程序,操作不同品牌的实验室机器人和仪器,而不必分别学习每一家厂商的专有编程语言。
传统实验室自动化往往高度依赖设备厂商提供的软件平台。例如,一台液体处理机器人可能需要专门的软件来控制吸液、分液和移液操作;更换设备后,原来的实验程序往往需要重新适配。
PyLabRobot则通过统一接口和设备驱动层,将具体硬件差异尽可能隐藏起来。
它具有几个鲜明特点:
- 开源: 代码公开,以MIT许可证发布,可以根据许可证条款进行研究、修改和商业开发。
- 跨平台: 支持Windows、Linux、macOS等操作系统,不局限于特定厂商的计算机环境。
- 硬件无关: 对已支持的设备提供相对统一的操作接口,降低设备切换成本。
- 交互式编程: 可以通过Python、Jupyter Notebook等环境开发和调试实验程序。
- 可扩展: 允许开发者增加设备驱动、定义实验器具及建立新的自动化流程。
这里需要强调,所谓“硬件无关”,并不意味着PyLabRobot能够直接连接所有实验室仪器。实际设备仍然需要相应的驱动程序和接口适配,不同型号的功能支持程度也存在差异。
二、PyLabRobot的核心技术架构
理解PyLabRobot,可以把它看成实验室自动化领域的一个通用软件接口层。
其技术体系主要包含三个部分。
1. 统一操作接口:屏蔽设备差异
PyLabRobot采用前端(Frontend)与后端(Backend)分离的设计。
前端面向研究人员和实验程序,提供统一的操作方法,例如吸取液体、分配液体、拾取吸头、移动实验器具等。
后端则负责将这些操作转换为具体设备能够执行的命令。
例如,研究人员希望从微孔板的A1孔吸取100微升液体,再转移到A2孔。
在程序层面,这是一项通用的液体转移任务。但在真实设备上,不同厂商的机器人可能有完全不同的运动控制和通信协议。
PyLabRobot通过设备后端完成相应转换。
这类似计算机操作系统通过驱动程序管理不同硬件,也类似工业自动化系统通过统一接口封装底层设备差异。
其价值是把实验逻辑与具体设备实现分离,为实验程序复用和AI自动生成实验操作创造条件。
2. 资源管理:让软件理解实验室布局
实验室设备并不是简单地执行运动命令。
机器人必须知道微孔板放在哪里、各个容器如何排列、每个孔里有什么液体,以及还有多少可用吸头。
PyLabRobot为此建立了资源管理机制(Resource Management)。
它可以描述实验台面(Deck)、微孔板、试剂槽、吸头架及其空间位置,并以层级结构组织这些对象。
同时,框架能够通过相应状态跟踪功能,管理吸头使用情况和液体体积变化。
例如,程序可以根据记录判断某个吸头位置是否已经被使用,或者某个容器中是否还有足够液体供下一步操作。
这一步非常重要,因为它让控制软件不仅知道“应该执行什么命令”,还能够维护部分“实验室当前处于什么状态”的信息。
当然,软件记录不一定完全等同于真实物理状态。液体挂壁、吸液失败、蒸发和传感器误差等问题,仍然需要通过检测、校准或外部反馈来处理。
3. 可视化与仿真:先测试,再操作
PyLabRobot提供基于浏览器的Visualizer,可以展示实验台资源及其状态变化。
利用不连接真实机器人的测试后端,研究人员可以在软件环境中执行部分实验操作流程,观察吸头、容器和液体状态的变化。
这一机制能够帮助开发者更快地调试程序,减少对真实设备和昂贵试剂的依赖。
不过,PyLabRobot的基础可视化与软件测试功能,不应直接等同于完整的三维物理仿真系统。
对于真实的机器人碰撞、复杂液体动力学、设备故障恢复等问题,仍需要额外的状态建模、验证和安全机制。
这也正是Google在PyLabRobot基础上进一步开发VERID的原因。
三、PyLabRobot支持哪些实验室设备?
PyLabRobot最初主要面向液体处理机器人,后来逐渐扩展到多种实验室自动化设备。
根据官方支持清单,目前涉及的设备包括:
| 设备类别 | 代表性厂商或产品 | 主要功能 |
|---|---|---|
| 液体处理机器人 | Hamilton STAR、Vantage | 自动吸液、分液、样品转移 |
| 液体处理机器人 | Tecan Freedom EVO | 自动化移液与样品处理 |
| 开放式移液平台 | Opentrons OT-2、Flex | 可编程移液操作 |
| 酶标仪、微孔板读数仪 | BMG CLARIOstar、部分Tecan及BioTek设备 | 吸光度、荧光、发光检测 |
| 温控及振荡设备 | QInstruments BioShake等 | 温度控制、混匀与振荡 |
| 其他实验设备 | 部分离心机、机械臂、泵、储存设备 | 样品转运与辅助处理 |
需要注意,官方将不同设备的支持程度划分为Full、Mostly、Basic及WIP(开发中)等等级。
例如,Hamilton STAR系列的核心液体处理功能支持较为成熟,而部分Tecan、Opentrons设备或外围仪器仍存在功能覆盖限制。
这种扩展能力意味着,PyLabRobot可以逐渐从单台机器的编程工具,发展为连接多台实验设备的软件平台。
一个实验流程可能涉及机器人移液、样品孵育、检测仪器读取数据,以及根据结果执行下一轮操作。
如果这些设备都可以通过Python进行编排,那么实验室便有机会构建跨设备的自动化工作流。
而在此基础上引入AI智能体,就有可能进一步实现动态实验规划。
四、Google案例:在PyLabRobot之上构建VERID
2026年10月16日,Google Research发表文章《Grounding AI agents in biological reality: Building blocks for autonomous wet labs》,介绍了其自主湿实验室研究进展。
其中与PyLabRobot直接相关的核心成果,是VERID。
VERID全称为VERified Infrastructure for Discovery Laboratories,可以理解为“面向科学发现实验室的可验证基础设施”。
它的目标并不是单纯让AI生成实验程序,而是让AI能够理解实验室真实状态,并在受到物理条件约束的情况下,规划、验证和执行实验。
1. 为什么需要VERID?
当前大语言模型已经能够生成Python代码、设计实验流程、分析科学数据。
但代码正确,并不意味着真实实验能够成功。
例如,AI可能生成一个看起来完全合理的移液程序,却忽略以下问题:
- 多通道移液器的吸头间距大于试剂槽宽度。
- 某个微孔中的试剂已经不足。
- 机器人运动路径可能碰撞实验器具。
- 吸液高度不合适,导致液体转移误差。
- 某个设备发生故障后,程序不知道哪些操作已经完成。
这些问题都不是普通代码语法检查可以解决的。
因此,实验室AI智能体不仅需要理解实验步骤,还必须理解实验现场的几何结构、物理状态和操作约束。
2. VERID的四项核心能力
Google在PyLabRobot提供的设备控制、资源组织及状态跟踪能力之上,进一步建立了持续运行的语义数字孪生系统(Semantic Digital Twin)。
它包括四项关键能力。
第一,实时实验室状态查询。
系统建立实验室工作单元的三维状态模型,记录设备、容器、试剂、液体体积及吸头库存等信息。
AI可以查询当前状态,而不必仅凭此前生成的代码推测现场情况。
第二,实验执行前仿真。
在真实机器人动作之前,系统复制当前数字孪生状态,进行快速虚拟执行。
如果发现操作违反空间约束、液体容量约束或其他安全规则,系统就会拒绝相关命令。
第三,安全执行控制。
实验命令并不是由AI直接发送给机器人。
它们需要经过验证,再转换为底层硬件控制操作。
这相当于在AI决策层与真实机器人之间增加了一道安全屏障。
第四,多模态实验记录。
系统同步保存实验状态、操作日志、设备数据及摄像头视频。
当实验结果异常时,AI或研究人员能够回溯执行过程,定位潜在原因。
与PyLabRobot基础功能相比,VERID一个重要增强是状态持久化:实验状态不再只依赖单次脚本运行,而可以跨越不同操作模块和设备故障持续保存。
这为智能体自主诊断、故障恢复及多轮实验学习提供了基础。
五、Google的三个实验案例
Google在VERID研究中采用相对简单、成本较低的染料和去离子水实验,验证AI智能体操作真实实验设备的能力。
这些实验虽然没有直接涉及复杂生物体系,却覆盖了湿实验室常见的移液、稀释、混合和检测等基本操作。
案例一:AI发现移液高度导致的实验误差
研究人员让系统执行连续稀释实验,并使用检测仪器测量结果。
最初,实验得到的稀释比例明显偏离预期。
AI通过分析实验数据发现异常,并提出混合不充分的可能原因。
随后,研究人员结合VERID记录的侧面视频、执行日志及实验器具几何信息,发现实际问题涉及移液吸头过于靠近孔底,导致染料分层及部分吸头出口受阻。
在改进吸液、分液高度和混合方式后,原先约1.4至1.8倍的实际逐级稀释比例,改善到约1.92至1.99倍,接近目标的2倍。
这一案例体现了AI与研究人员结合实验数据和物理证据改进操作程序的能力,而不是AI完全独立发现全部故障。
案例二:AI识别物理约束,并自主设计诊断实验
第二个案例更加体现智能体的自主规划能力。
在一次实验中,AI提出使用8通道移液器同时进入试剂槽。
然而,仿真系统发现,8个吸头横向跨度为72毫米,而试剂槽相应长度只有71.2毫米。
这一操作在物理上不可行。
VERID因此拒绝执行。
AI随后调整计划,采用7通道混合,并通过分批操作完成后续步骤。
更有意思的是,实验结果后来出现系统性偏差。AI没有简单地重复实验,而是设计了针对性对照测试。
最终发现,部分误差来自移液吸头内壁残留染料,在后续混合过程中被带入样品。
这个案例说明,智能体不仅可以依据规则修正操作,还能够提出假设、设计验证实验,并逐步排查真实物理原因。
案例三:AI通过自主实验改善自身表现
第三个案例采用一种类似自我对弈(Self-play)的实验机制。
AI需要利用有限的移液耗材、微孔板及摄像头观测信息,推断未知染料混合物的组成。
系统可以自行选择实验方案,执行稀释、配制对照样品等操作,观察结果并进行调整。
在多轮实验过程中,AI逐渐识别出光学观测、液体操作及实验流程中的误差来源。
Google报告称,通过这样的闭环学习,系统在特定任务上的准确程度提高了五倍以上。
这一结果并不意味着AI的所有实验能力都提高了五倍,而是针对该项染料混合物识别任务的研究结果。
这三个案例共同说明:实验室AI正在从“执行预先写好的程序”,发展为“根据实验反馈改变下一步操作”。
六、从机器人控制走向自主科学发现
Google同期发布的研究还涉及DNA适配体(Aptamer)设计,以及全新蛋白质结合分子的设计。
这些成果体现了与VERID相互关联的自主科学研究方向,但需要区分:它们属于Google更广泛的AI驱动生物发现研究,不能简单认定所有实验都直接由PyLabRobot或VERID完成。
在DNA适配体研究中,AI智能体参与设计能够结合特定蛋白质的DNA序列,再利用湿实验数据不断修正候选分子。
经过三轮设计、实验和改进,研究人员报告,针对肌红蛋白和α-凝血酶两个目标的经验证命中率分别达到33.5%和42.1%。
其中,AI还通过实验反馈认识到,一些看似结合能力很强的分子实际上存在非特异性吸附问题,并调整了后续设计策略。
在另一项蛋白质设计研究中,Google将智能体与计算优化结合,通过聚焦目标蛋白的局部结合区域减少计算负担,最终获得对癌症相关靶标具有个位数纳摩尔级结合亲和力的候选分子。
这些研究与VERID所代表的实验自动化能力共同指向一个方向:
AI不仅设计科学实验,还能够利用真实实验数据发现模型没有预料到的问题,并据此改进下一轮研究。
未来,如果将这种分子设计智能体与VERID的可验证机器人执行能力进一步整合,就有机会形成更完整的自主科研体系。
其基本工作链条可以概括为:
科学问题提出 → AI生成假设 → 实验方案设计 → 仿真与安全验证 → 机器人执行实验 → 检测数据采集 → AI分析与调整 → 下一轮实验。
在这样的体系中,PyLabRobot主要承担实验设备接口与操作执行方面的基础职责,而VERID进一步承担物理状态管理、执行验证及可追溯记录等职责。
两者都不等同于负责科学发现的大模型本身。
七、PyLabRobot的技术价值与现实局限
从产业技术角度看,PyLabRobot的重要价值至少体现在三个方面。
首先,它降低了实验室自动化对单一设备厂商的依赖。
研究人员可以通过统一接口构建实验程序,让跨厂商设备协同成为可能。
但这不意味着实验程序可以不经适配、校准和验证,就直接迁移到任何设备。
其次,它为AI智能体提供了可编程的物理执行接口。
大语言模型擅长生成程序和制定任务计划,但真实实验需要可靠的设备驱动与操作抽象。
PyLabRobot使二者之间的连接更加直接。
第三,它为实验室数字孪生和闭环学习提供了基础。
通过统一描述实验资源、管理操作状态,并记录执行过程,研究人员可以进一步构建状态感知、仿真验证和反馈优化机制。
但现阶段仍有一些明显局限。
一是设备兼容性尚不完整。不同型号的支持成熟度不同,一些设备功能仍需使用厂商专有接口。
二是物理状态建模存在误差。软件记录的液体体积、吸头状态等并不天然等于传感器实测结果。
三是复杂湿实验涉及难以完全建模的因素,例如蒸发、液体黏度、气泡、残留污染、温度波动及生物反应的不确定性。
四是AI自主实验需要严格的安全边界。尤其在生物实验和药物研发场景,实验方案审批、生物安全筛查、人工监督和异常停止机制仍然非常重要。
Google也明确表示,其当前研究采用经过筛选的安全实验体系,AI生成的操作需经过验证,相关实验仍由人类研究人员授权和监督。
因此,现阶段不能将PyLabRobot或VERID理解为已经成熟的、可无人监督运行的通用自主实验室平台。
八、展望:实验室的“AI原生化”
传统实验室自动化的主要目标,是将人工操作变成可以重复执行的机器程序。
而以PyLabRobot、VERID为代表的新一代技术,正在推动实验室自动化进入新的阶段。
未来的研究流程不再只是研究人员编写程序、机器人重复执行。
AI智能体有望根据实验目标和现场状态,自主选择操作步骤,判断实验结果是否可信,并提出下一轮最有价值的实验方案。
这将带来两方面的变化。
一方面,实验室设备将逐渐从封闭的专有控制系统,走向开放、可编程、可集成的自动化平台。
另一方面,AI for Science也将从以文献、数据和仿真为主的数字研究环境,逐步进入能够获得真实物理反馈的实验环境。
值得注意的是,这种技术路线不仅适用于生命科学,还可能扩展到自动化化学合成、材料研发、电池研究,以及其他需要机器人实验、仪器测量和反馈优化的科研场景。
不过,这些领域的设备接口、安全要求和物理模型存在显著差异,PyLabRobot本身并不是现成的跨行业通用解决方案。
PyLabRobot的意义,在于为实验室设备提供开放的软件控制基础;Google VERID的意义,则在于探索如何在这一基础上,让AI智能体可靠地理解和操作真实物理世界。
两者结合,代表了自主科研实验室的一条重要技术路线:让科学推理、机器人执行、实验测量和持续学习真正连接起来。
这可能是AI for Science从“辅助科学家思考”走向“参与真实科学实验”的关键一步。
参考资料
以下采用固定文本编号,不使用Markdown自动编号,便于复制到微信公众号编辑器后保持编号稳定。
01|PyLabRobot — Official Documentation
https://docs.pylabrobot.org/stable
02|PyLabRobot — GitHub Repository
https://github.com/PyLabRobot/pylabrobot
03|PyLabRobot: An Open-Source, Hardware-Agnostic Interface for Liquid-Handling Robots and Accessories
https://doi.org/10.1016/j.device.2023.100111
04|PyLabRobot — Supported Machines
https://docs.pylabrobot.org/stable/user_guide/machines.html
05|PyLabRobot — Using the Visualizer
https://docs.pylabrobot.org/stable/user_guide/machine-agnostic-features/using-the-visualizer.html
06|Google Research — Grounding AI Agents in Biological Reality: Building Blocks for Autonomous Wet Labs
07|Google — Semantic Representation for Agentic Self-Play in Automated Laboratories
https://www.gstatic.com/science-ai/verid_semantic_lab.pdf
08|Google — Aptamers as a Sandbox for Lab-in-the-Loop Agentic Molecular Discovery
https://www.gstatic.com/science-ai/agentic_aptamer_sandbox.pdf
09|Google — Agent-Guided Epitope Excision Enables Economical de Novo Binder Design
https://www.gstatic.com/science-ai/epitope_excision.pdf