2026 年 9 月 22 日,Intrinsic 在多伦多举行的 ROSCon 2026 上正式发布 Intrinsic Core,并将其核心部分以开源形式提供给开发者。与一般机器人 SDK 不同,Intrinsic Core 的目标并不是再提供一套新的机器人编程接口,而是试图把工业机器人开发中最麻烦、最重复的一部分基础设施——实时控制、运动规划、抓取、视觉定位、仿真、硬件驱动和数字孪生——封装成可以直接组合的基础能力。Intrinsic 将其定位为面向 Physical AI(物理 AI) 的开放软件底座。(Intrinsic)
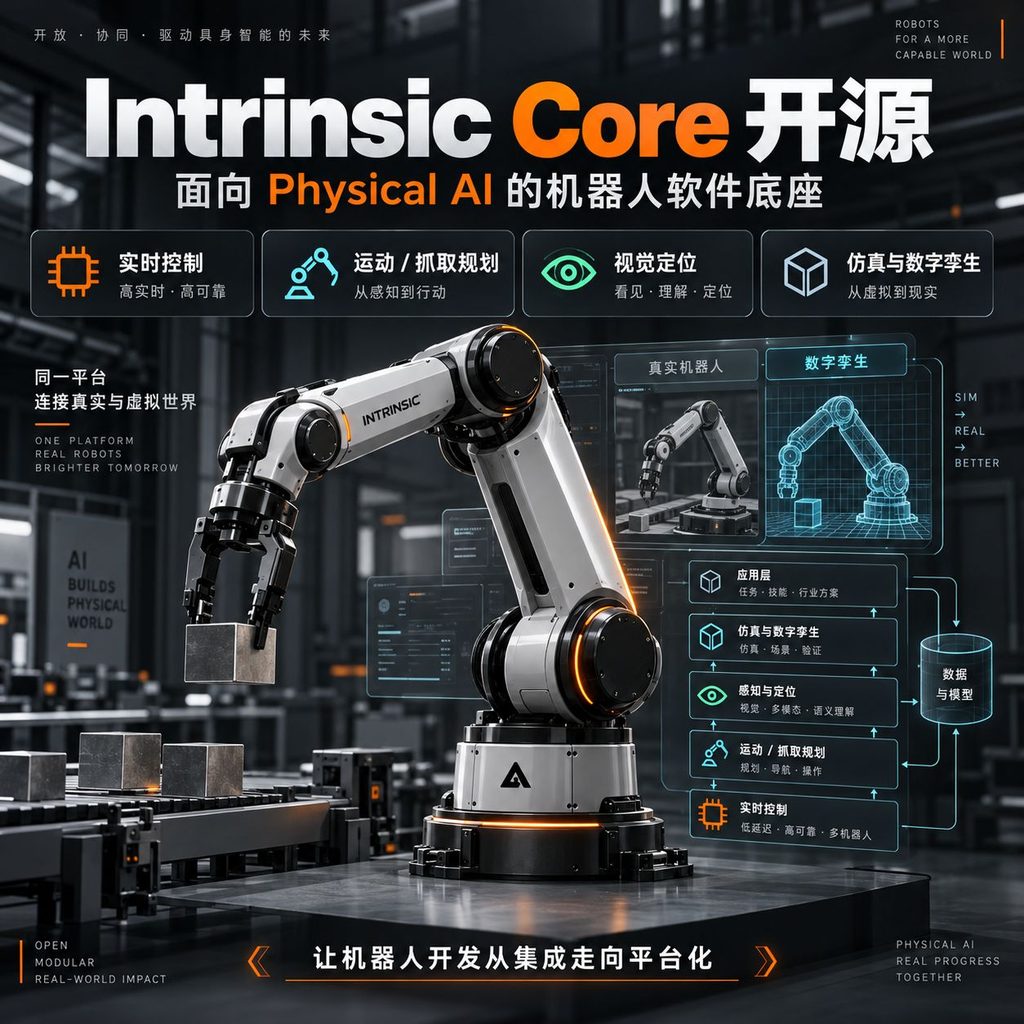
从“自己搭机器人软件栈”变成“组合能力”
传统工业机器人项目有一个长期存在的问题:即便任务看起来只是“看见一个零件,然后抓起来放到机床里”,背后往往需要集成机器人控制器、夹爪、相机、标定、坐标系、路径规划、碰撞检测、实时控制以及仿真系统。不同厂商又有不同接口,因此大量工程时间实际上消耗在“把系统接起来”上。
Intrinsic Core 想改变的正是这一层。
它提供一个预配置的软件环境,可以在本地硬件运行,并采用较宽松的 Apache 2.0 开源许可证。更重要的是,它与 ROS 生态兼容,可以使用标准 ROS 工作空间、消息定义和 Gazebo 仿真环境,因此开发者不需要抛弃已有 ROS 项目重新开始。(Intrinsic)
从软件架构角度看,可以把它理解为:
ROS 提供机器人世界的通用“连接语言”,而 Intrinsic Core 在上面增加了一批工业级、可以直接使用的高级能力。
这也是此次发布最值得关注的地方。
Core 里面究竟有什么?
Intrinsic 首次开源的能力覆盖了一个机器人操作任务的大部分关键链路。
其中 Intrinsic Control 是硬件无关的实时控制框架。它能够结合传感器反馈,在机器人已经运动的过程中动态调整轨迹,而不是只能事先把轨迹完全写死。更重要的是,Intrinsic 希望通过这一抽象层降低机器人本体、夹爪和传感器更换时的重开发成本。(Intrinsic)
感知部分则直接整合了 NVIDIA FoundationPose,可进行物体六自由度位姿估计。机器人因此可以判断一个零件在空间中的位置和朝向,而不一定要求工件通过复杂夹具被严格固定。
在此基础上,Intrinsic Core 又提供运动规划和抓取规划:系统自动寻找避障路径,并根据零件位置、方向以及夹爪类型生成抓取方案。再往下还有 Gazebo 驱动的仿真服务、自动相机标定,以及面向机器人、夹爪和三维相机的 ROS 兼容驱动。(Intrinsic)
把这些能力串起来,实际上已经形成了一条比较完整的链路:
感知物体 → 计算位姿 → 生成抓取方案 → 规划轨迹 → 实时控制机器人 → 传感器反馈修正 → 仿真验证。
这比单独发布一个 AI 模型或者机器人控制库更有工程价值。
更重要的是“数字孪生 + 硬件抽象”
Intrinsic Core 中还有两个容易被忽略、但对工业落地非常重要的设计:硬件无关实时控制框架和原生数字孪生。
机器人行业长期存在硬件碎片化问题。一套应用换了一款机械臂、夹爪或者相机,往往就要重新适配大量软件。Intrinsic 的思路则更接近现代计算平台:尽量把上层机器人应用与具体硬件解耦。
与此同时,开发者可以先在数字孪生环境中完成工作单元布局、逻辑验证和碰撞测试,再迁移到真实设备。
因此,Intrinsic Core 真正想降低的并不是“写几行代码”的难度,而是从仿真、集成、调试一直到真实产线部署的系统工程成本。
用 CNC 上下料证明它不是一个 Demo
和很多平台发布不同,Intrinsic 同时开源了一个实际参考方案——Open Machine Tending Solution,开放式机床上下料方案。
该方案针对 CNC 机床上下料,可以在 Intrinsic Core 和 Open Robotics Suite 上运行,并允许替换不同设备,包括 FANUC、Universal Robots 的机器人以及 NVIDIA FoundationPose 等组件。开发者可以直接以这套完整工程为起点,再修改成自己的产线应用,而不是从一个空白 ROS 工程开始。(Intrinsic)
这一做法很重要,因为机器人开源生态过去并不缺算法和软件包,真正缺少的是接近生产环境的完整参考系统。
Intrinsic 的路线正在变得清晰
Intrinsic 在 2023 年推出 Flowstate 时,重点还是提供一个图形化、一体化机器人开发环境,让用户通过行为树、数字孪生和可视化工具开发机器人应用。现在推出 Intrinsic Core,则把更底层的运行时和机器人能力开放出来。(Intrinsic)
于是,一个更清晰的软件层次开始形成:
ROS / Open Robotics 生态 → Intrinsic Core → AI、感知、控制和规划能力 → Flowstate → 企业级机器人应用。
而 Intrinsic 表示,基于 Core 开发的项目未来可以继续使用 Flowstate、高级 AI 模型以及企业级云服务,而无需重新改写整个系统。(Intrinsic)
这实际上是一种很典型的 Open Core + 商业平台 路线:底层基础设施开放,让更多开发者进入生态;复杂的工程工具、AI 能力和企业级部署,则继续形成商业产品。
Physical AI 的竞争正在转向“软件基础设施”
因此,Intrinsic Core 最值得关注的地方并不是又多了一个机器人开源项目,而是 Physical AI 的竞争正在从“谁有更好的机器人模型”逐渐扩展到另一个层面:
谁能够建立让 AI 真正控制现实机器的标准软件基础设施。
大模型可以告诉机器人“应该做什么”,视觉模型可以告诉机器人“东西在哪里”,但真正让机械臂安全、实时、可靠地完成动作,还需要控制、规划、坐标系统、驱动、仿真和数字孪生等大量基础设施。
Intrinsic Core 正是在填补这一层。
如果这一生态能够得到 ROS 开发者、机器人厂商和系统集成商持续采用,那么 Intrinsic 的角色可能不只是机器人软件工具提供商,而是逐渐成为连接 AI 模型、ROS、工业机器人硬件和真实制造场景 的中间软件层。
从这个角度看,Intrinsic Core 的开源,是 Intrinsic 从“做机器人开发工具”向“建设 Physical AI 软件平台”迈出的关键一步。(Intrinsic)
Intrinsic 是 Alphabet 旗下专注于机器人软件与智能自动化的平台型公司,源自 Google X 的机器人项目。公司的核心目标,是降低工业机器人开发、集成、部署和运维的复杂度,让机器人像现代软件一样更容易编程、组合和扩展。
Intrinsic 重点布局机器人控制、运动规划、视觉感知、抓取、仿真、数字孪生以及人工智能等技术,并通过 Flowstate、Intrinsic Core 等产品,把不同品牌的机器人、传感器和软件能力整合到统一平台中。其技术路线强调与 ROS 等开放机器人生态兼容,帮助开发者、系统集成商和制造企业减少重复开发工作。
从产业定位来看,Intrinsic 并不是传统机器人本体厂商,而是在构建连接 AI、机器人硬件与真实工业场景 的软件基础设施,目标是推动机器人开发从高度定制化的“项目集成”模式,逐步走向模块化、平台化和规模化。