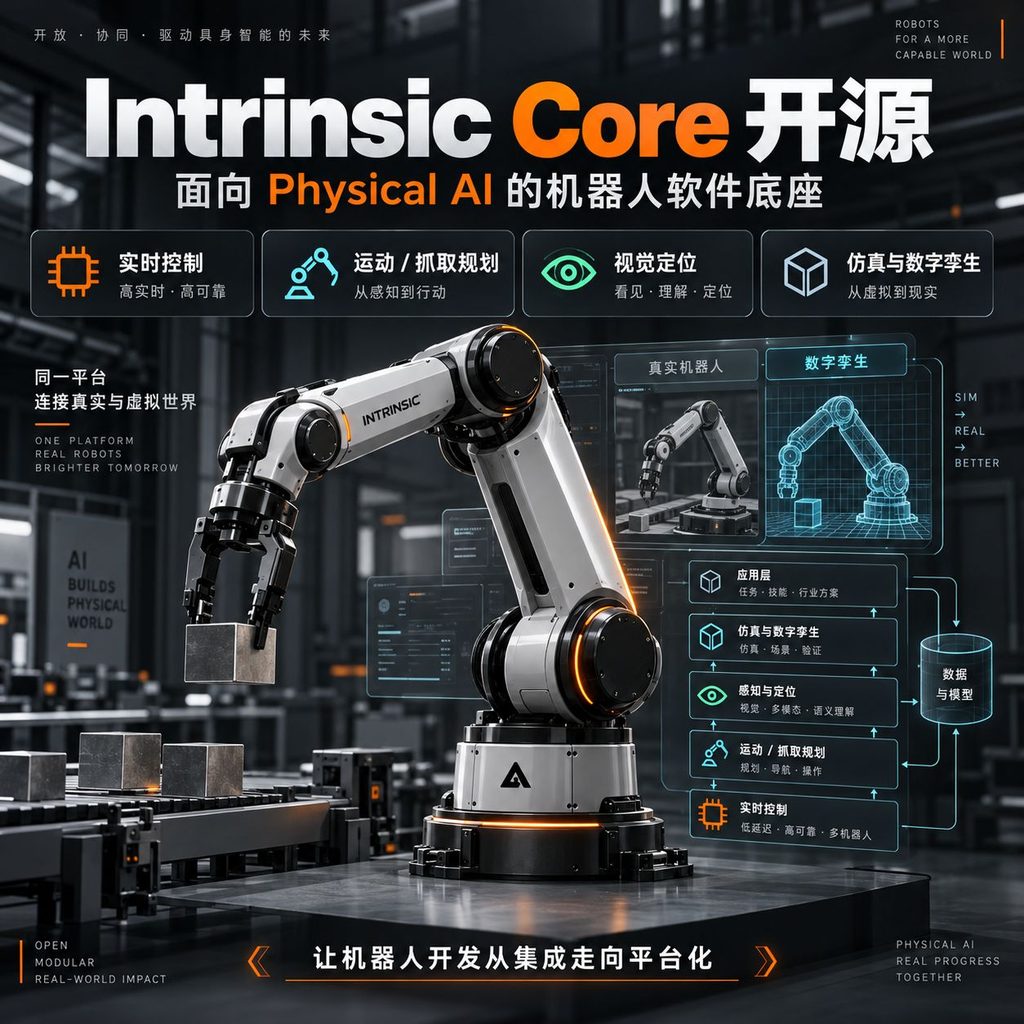
Intrinsic Core 开源:Intrinsic 正在把“Physical AI 底座”交给机器人开发者
2026 年 9 月 22 日,Intrinsic 在多伦多举行的 ROSCon 2026 上正式发布 Int...
Read More
哈佛与佐治亚理工推出“机器人学习工程师评测基准(RLE-Bench)”
2026 年 9 月,哈佛大学工程与应用科学学院与佐治亚理工学院联合推出 RLE-Bench(Robot Le...
Read More

Arm Total Design for Physical AI:Arm想做的,不只是给机器人提供CPU
Arm 9月8日宣布将 Arm Total Design 扩展到Physical AI领域,并一次性拉入超过8...
Read More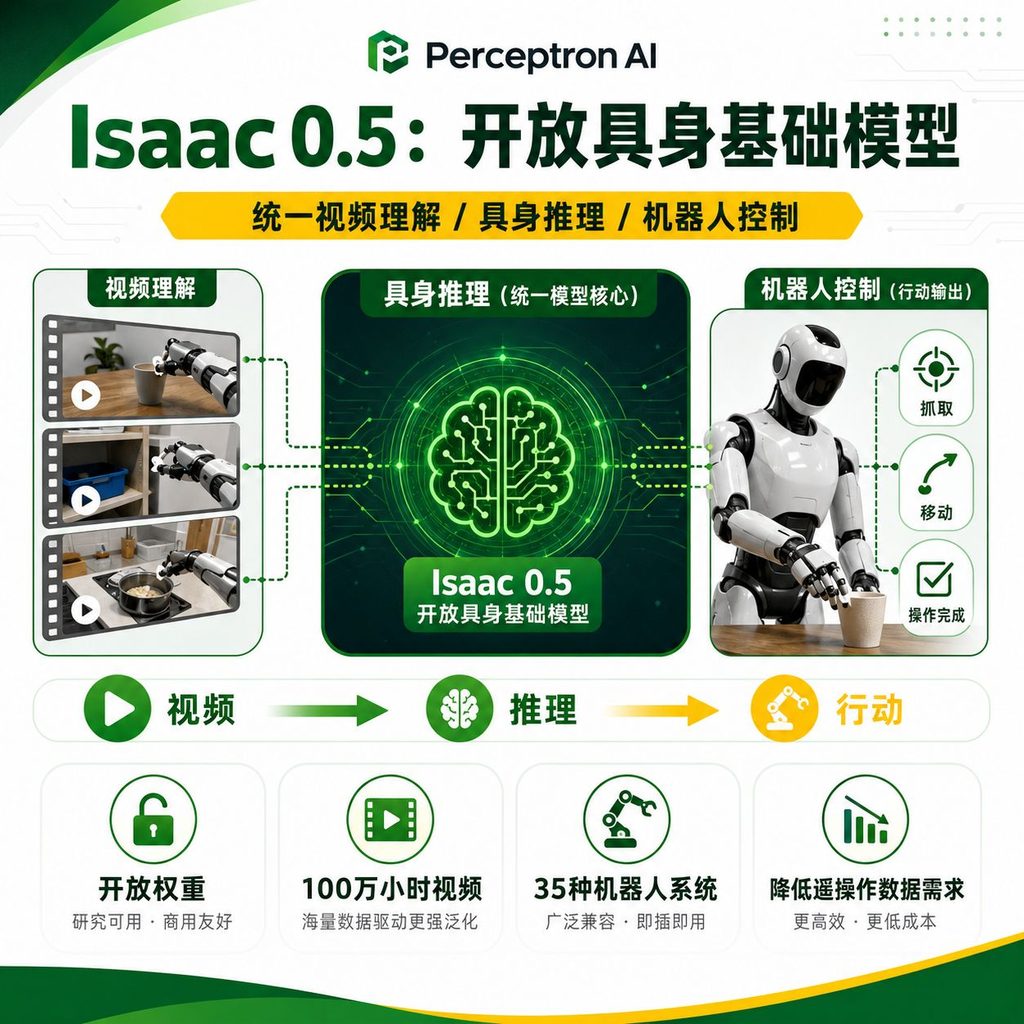
Perceptron AI发布开放权重具身基础模型 Isaac 0.5 ,试图把“视频理解 + 具身推理 + 机器人控制”统一到一个开放模型
Perceptron AI刚刚发布的 Isaac 0.5,是近期机器人基础模型中相当值得关注的一次发布。它真正...
Read More不必等人形机器人成熟:Sanctuary AI正在把“机器人脑”先装进工厂
人形机器人产业当前有一个很现实的矛盾:AI能力进步很快,但要把一台完整人形机器人做到足够可靠、足够便宜,并能连...
Read More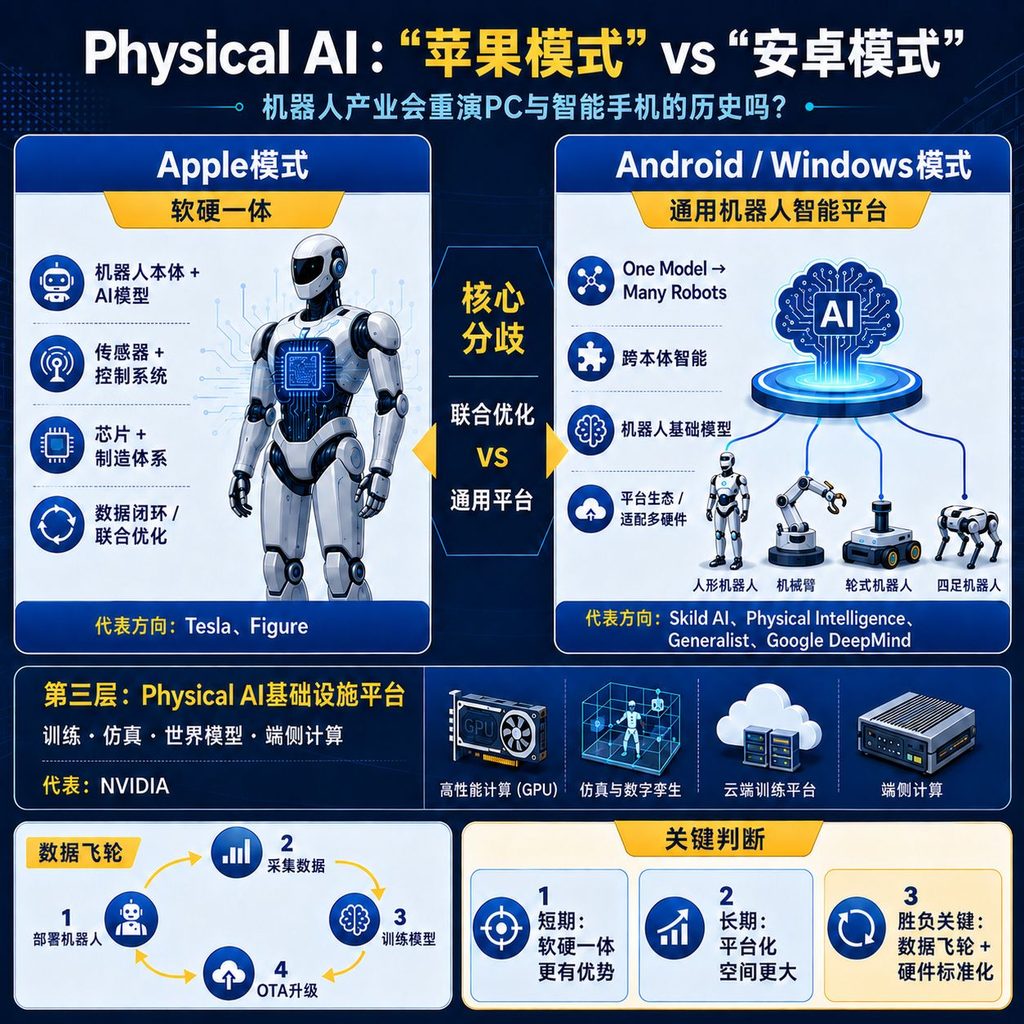
Physical AI的“苹果”与“安卓”模式之争:机器人产业会重演PC与智能手机的历史吗?
物理 AI/Physical AI正在出现一场很像PC和智能手机时代的产业分化。 过去,人们讨论机器人,主要关...
Read More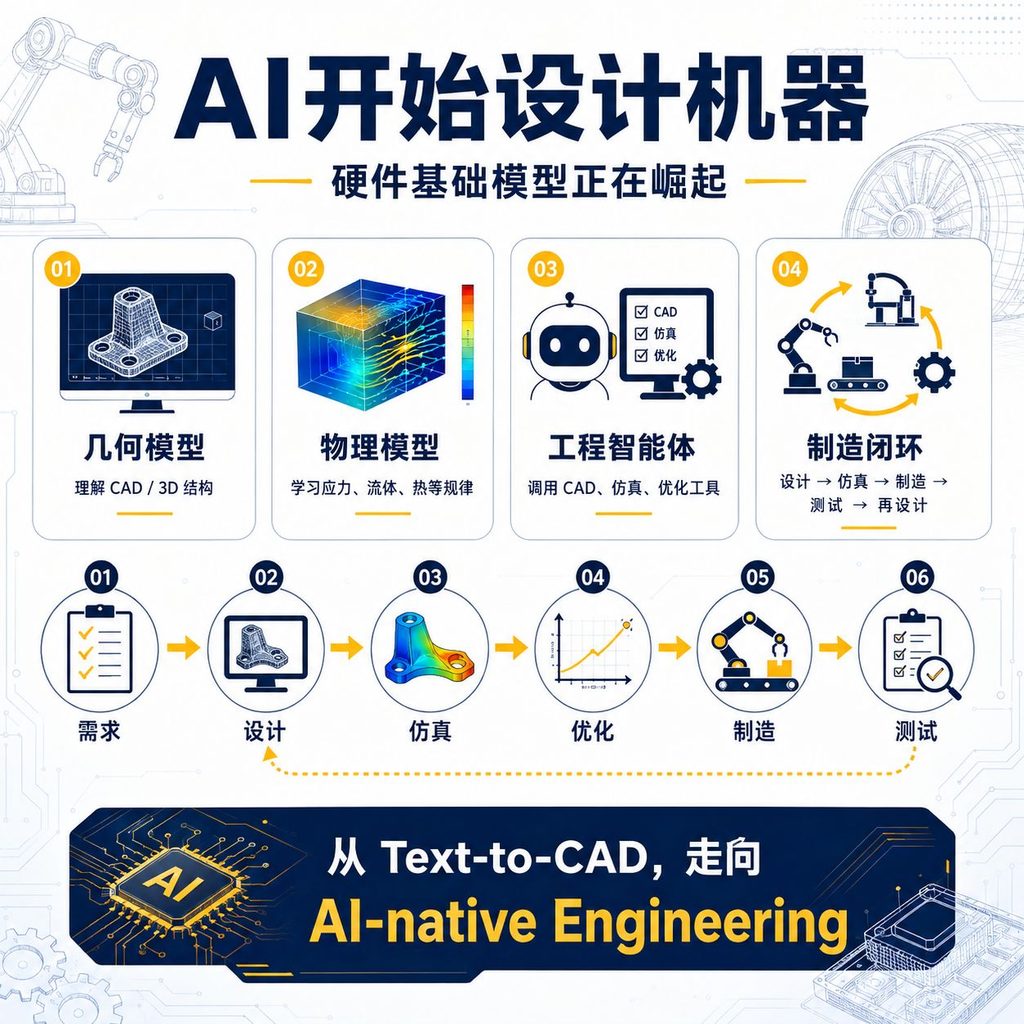


Terafab:不只是一座晶圆厂,而是一场“AI算力超级工业链”实验
Terafab 是近期非常值得关注的一个半导体项目。表面来看,它是一项由 Tesla、SpaceX 等推动的芯...
Read More
两家物理AI多模态数据平台公司Rerun与Foxglove:公司与产品综合对比
核心结论 Rerun 和 Foxglove 已经成为 Physical AI、机器人和自主系统数据工具领域最直...
Read More
SkyJEPA模型,实现四旋翼无人机控制的长时域预测、可解释、实时性和零样本任务泛化
论文SkyJEPA: Learning Long-Horizon World Models for Zero...
Read More